İçindekiler
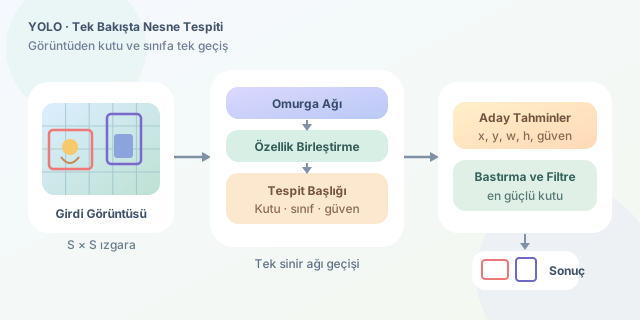
Bir fotoğraftaki kediyi bulmak kolay görünebilir; fakat bilgisayarın aynı anda kediyi, koltuğu ve masayı tanıyıp konumlarını milisaniyeler içinde işaretlemesi ciddi bir problemdir. YOLO, yani You Only Look Once, bu problemi görüntüye yalnızca bir kez bakarak çözen hızlı bir nesne tespiti ailesidir. Klasik yöntemlerin aksine önce bölge arayıp sonra sınıflandırma yapmak yerine bütün işlemi tek bir sinir ağı geçişinde tamamlar.
``
Sınıflandırma Değil, Nesne Tespiti
Görüntü sınıflandırma, resimde baskın olarak ne bulunduğunu söyler. Nesne tespiti ise hem ne olduğunu hem de nerede bulunduğunu belirler. Dolayısıyla modelin her nesne için bir sınıf etiketi ve sınırlayıcı kutu üretmesi gerekir.
Bir kutu genellikle şu değerlerle temsil edilir:
\[b = (x, y, w, h, c)\]Burada $x$ ve $y$ kutunun merkezini, $w$ genişliğini, $h$ yüksekliğini, $c$ ise güven skorunu ifade eder. YOLO bu değerleri doğrudan görüntü piksellerinden öğrenir; arada elle tasarlanmış bir bölge önerme aşaması yoktur.
| Yaklaşım | İşleyiş | Hız | Tipik özellik |
|---|---|---|---|
| İki aşamalı modeller | Bölge öner, sonra sınıflandır | Daha düşük | Genellikle yüksek doğruluk |
| YOLO | Kutuları ve sınıfları birlikte tahmin et | Çok yüksek | Gerçek zamanlı çalışmaya uygun |
| Görüntü sınıflandırma | Tek etiket üret | Çok yüksek | Nesnenin yerini göstermez |
Izgara Mantığı Nasıl Çalışır?
YOLO’nun temel fikrinde görüntü $S \times S$ hücreden oluşan sanal bir ızgaraya ayrılır. Bir nesnenin merkezi hangi hücreye düşüyorsa o hücre nesneyi tahmin etmekten sorumlu olur. Örneğin görüntü $7 \times 7$ ızgaraya bölündüğünde toplam 49 hücre bulunur. Her hücre birden fazla aday kutu, nesne bulunma olasılığı ve sınıf skorları üretebilir.
Bir sınıfa ait yaklaşık güven değeri şöyle düşünülebilir:
\[P(\text{sınıf}) \times P(\text{nesne}) \times IoU\]Buradaki IoU, tahmin edilen kutu ile gerçek kutunun ne kadar örtüştüğünü ölçer:
\[IoU = \frac{\vert B_{tahmin} \cap B_{gerçek}\vert }{\vert B_{tahmin} \cup B_{gerçek}\vert }\]IoU değeri 1’e yaklaştıkça kutular daha iyi örtüşür. Aynı nesne için çok sayıda kutu üretildiğinde Non-Maximum Suppression işlemi en güçlü kutuyu korur, onunla fazla örtüşen zayıf kutuları eler. Böylece bir köpek ekranda beş farklı dikdörtgenle dolaşmaz.
Tek Geçiş Neden Hızlıdır?
YOLO, nesne tespitini bir regresyon problemi gibi ele alır. Omurga ağı görüntüden kenar, doku ve şekil özellikleri çıkarır; boyun bölümü farklı ölçeklerdeki özellikleri birleştirir; tespit başlığı ise kutu ve sınıf tahminlerini üretir. Tüm bileşenler birlikte, uçtan uca eğitilir.
Basitleştirilmiş kullanım aşağıdaki gibi olabilir:
from ultralytics import YOLO

# Önceden eğitilmiş modeli yükler.
model = YOLO("yolo11n.pt")

# Görüntüdeki nesneleri tek çağrıyla tespit eder.
results = model("sokak.jpg", conf=0.40)

# Kutuları, sınıfları ve güven skorlarını gösterir.
for result in results:
    result.show()
Buradaki conf=0.40, güven skoru yüzde 40’ın altında kalan tahminleri filtreler. Eşik yükseltilirse yanlış alarmlar azalabilir; ancak bazı gerçek nesneler de kaçırılabilir.
Güçlü ve Zayıf Yönler
| Güçlü yön | Sınırlama |
|---|---|
| Kamera akışında gerçek zamanlı tespit | Küçük nesnelerde ayrıntı kaybı yaşanabilir |
| Tek ağ sayesinde sade işlem hattı | Yoğun ve üst üste nesneler zorlayıcıdır |
| GPU, mobil cihaz ve uç sistemlere uyarlanabilir | Hız-doğruluk dengesi model boyutuna bağlıdır |
YOLO; otonom araçlar, güvenlik kameraları, üretim hattı denetimi, tarım ve robotik gibi alanlarda kullanılır. Başarısının sırrı kusursuz bir sihir değil, problemi akıllıca sadeleştirmesidir: görüntüyü tekrar tekrar incelemek yerine tek bakışta kutuları ve sınıfları birlikte tahmin etmek. Kısacası YOLO, bilgisayar görüşünün hızlı çalışan ama kahvesini soğutmayan dedektifidir.
Yorumlar